离散系统稳态分析

Steady-state Analysis of Discrete Systems

一、稳态误差计算

线性系统稳态误差计算
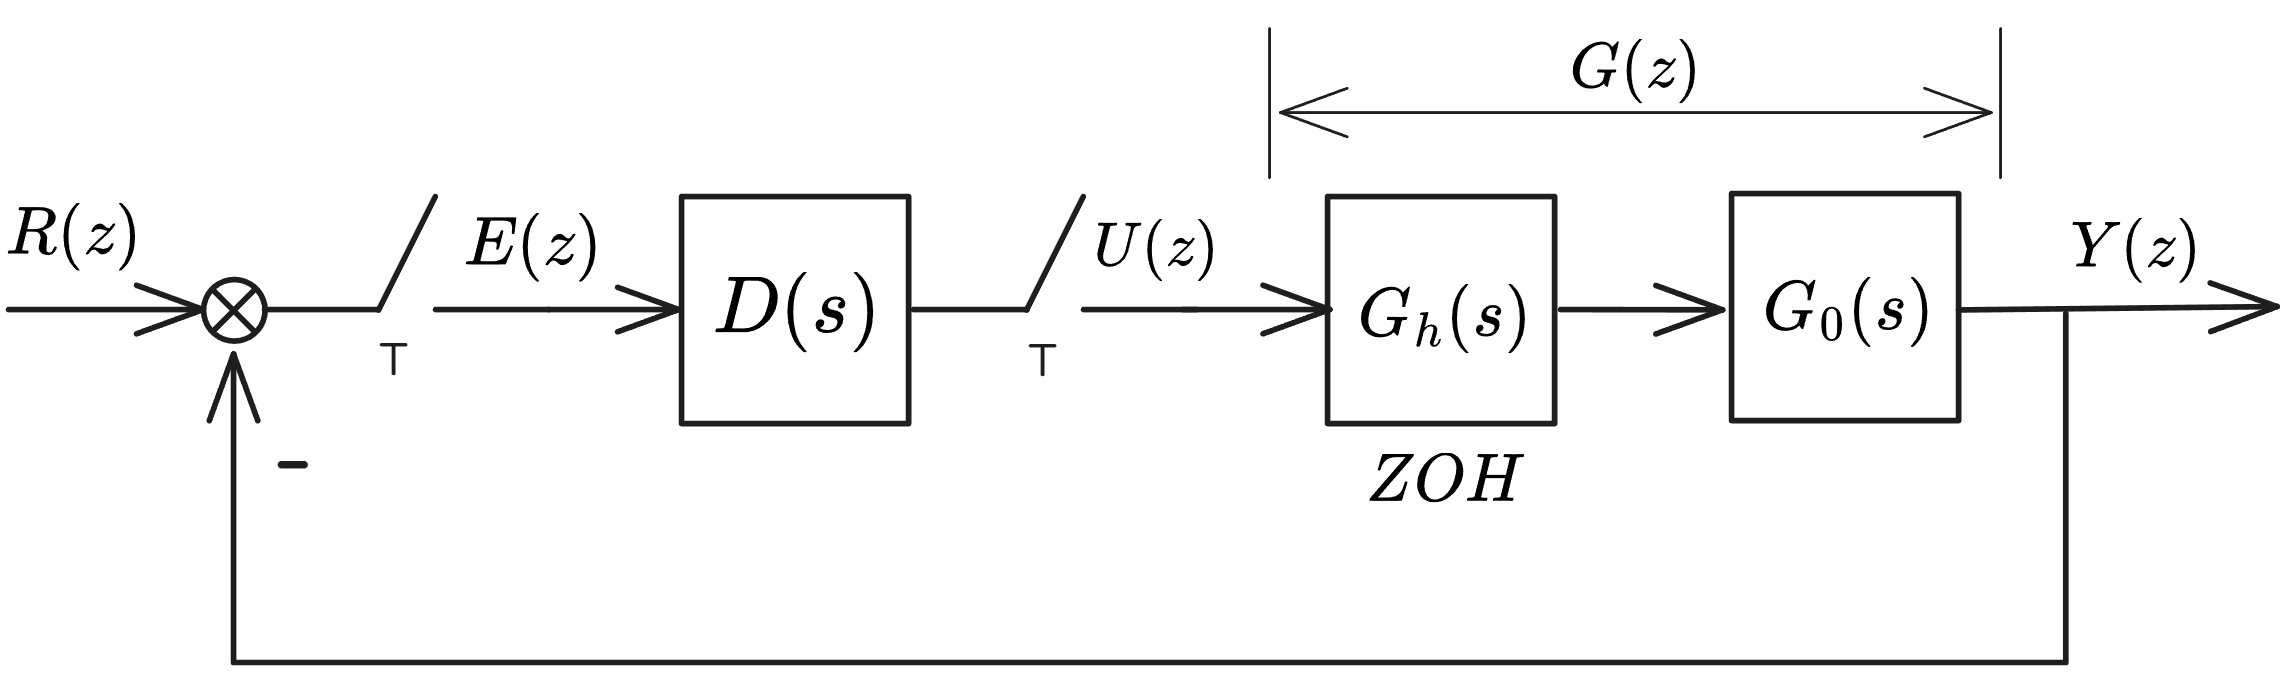
数字控制器.png

误差传递函数:误差信号与输入信号之比
Φk(z) 为开环传递函数,Φe(z) 为误差传递函数:

Φk(z)=D(z)G(z)Φe(z)=E(z)R(z)=11+Φk(z)⇒E(z)=Φe(z)R(z)=R(z)1+Φk(z)

根据终值定理,稳态误差表示为:

e(∞)=limz→1(z−1)R(z)Φe(z)

二、误差系数计算

位置误差系数:

e(∞)=limz→1(z−1)11+Φk(z)11−z−1=11+Φk(z)=11+Kp⇒Kp=Φk(1)

速度误差系数:

e(∞)=limz→1(z−1)11+Φk(z)Tz(z−1)2=TΦk(z)(z−1)=1Kv⇒Kv=(z−1)Φk(z)T

加速度误差系数:

e(∞)=limz→1(z−1)11+Φk(z)T2z(z+1)2(z−1)3=1Ka⇒Ka=(z−1)2Φk(z)T2